KF16A > ケース6

敵が標的にする 敵の攻撃技 私が標的にする 私の攻撃技 θ3
(度)
私の状態
(x1-y1-O1)
私の身体部位
(x1a, y1a)
(x2b, y2b)
動き エッヂ 敵の姿勢
(x2-y2-O2)
敵の身体部位
(x2a, y2a)
(x1b, y1b)
(x3b, y3b)
動き エッヂ
胴
の
向
き
状
態
番
号
活
用
形
x1
軸
の
向
き
姿
勢
タイプ 前足
右 6 基
本
形
右 外
八
字
立
ち
アゴ 連動式短前直打 右正拳 連動式短前直打の終状態 左足 肋骨前足側下端前部 独立式縦拳長直打 左正拳 10.93
腹筋と前足側脇腹筋の境界 独立式縦拳長直打 左平拳


順回転ホバー第1状態から出る場合 逆回転ホバー第2状態から出る場合
迎
撃
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
評価:可。
---
理由1:「レギュラーの選択肢です」の所に書かれている。
理由2:出る動きが第1状態基本形に移動する動きに似ている。
理由3:本当は敵がまだ攻撃し終わってない瞬間に当てたい。
注意点1:予め第1状態を基本形としてホバーを回っておく。
注意点2:BFS方式ではなくAFS方式で実行する。
注意点3:打った後すぐに移動する。
改良版:ケース3
返
撃
評価:適。
---
理由1:着地姿勢が第1状態基本形から近い。
理由2:独立式縦拳長直打の起動からインパクトまでの時間は短い。
理由3:踏込の動きと独立式縦拳長直打の動きの動力学的な相性は悪過ぎない。
注意点1:予め第1状態を基本形としてホバーを回っておく。
注意点2:BFS方式ではなくAFS方式で実行する。
注意点3:打った後すぐに移動する。
妥協版:ケース3
評価:適。
---
理由:着地姿勢が第1状態基本形に似ている。
注意点1:予め第1状態を基本形としてホバーを回っておく。
注意点2:BFS方式ではなくAFS方式で実行する。
注意点3:打った後すぐに移動する。
妥協版:ケース3


ポジショニング・アナライザーを使った分析結果は以下です。
入
力
direction of x1 and x2 same(1) or opposite(-1)? -1
x1 of my part x1a=? 0
y1 of my part y1a=? 0.01
x2 of my part x2b=? 0
y2 of my part y2b=? 1.08
x2 of his part x2a=? -0.28
y2 of his part y2a=? -0.01
x1 of his home x1c= ? -0.5
y1 of his home y1c/SQR(3)=? 1.5
x2 of his home x2c=? 0
angle of y1 tht1=? 0
direction of x1 and x3 same(1) or opposite(-1)? 1
x3 of my pole x3a=? -0.5
y3 of my pole y3a=? 0.5
x1 of my pole x1d=? 0
y1 of my pole y1d/SQR(3)=? 0.5
x3 of his part x3b=?
angle of y3 tht3=? 10.93448
出
力
angle of -y2 tht2= 10.93448
x1 of his part x1b= 0.06815852
y1 of his part y1b= 1.133323
angle of y3 tht3=
x3 of his part x3b= -0.3823763
y3 of his part y3b= 0.7495159
x3 of O2 x3o= -0.6623762
y3 of O2 y3o= 0.7395159
my pole his part distance= 0.2758505


ケース3と同様ですが、ケース6では私が標的にする敵の姿勢=連動式短前直打の終状態です。
ケース6でもy3軸をy2軸に反平行にして前ストレート打ちをする可能性を探っています。
ケース6でも、私の攻撃技の標的の最適位置のデータが無いので、追加の実測確認をした。
カメラの三脚を標的にして実測確認した結果、(x3b, y3b)=(-0.38スネ, 0.75スネ)で0.572身長の高さ(連動式短前直打の終状態の肋骨前足側下端前部の高さ)の標的に独立式縦拳長前ストレート打ちで正拳を当てる事が出来る、と分かりました。
ケース6でも、縦平拳を敵の脇腹筋と腹筋の境界に当てる事も出来るのではないか。

凡

例
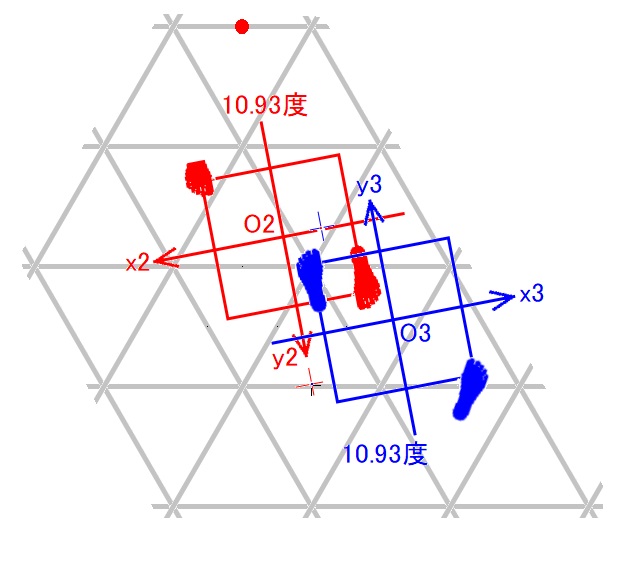
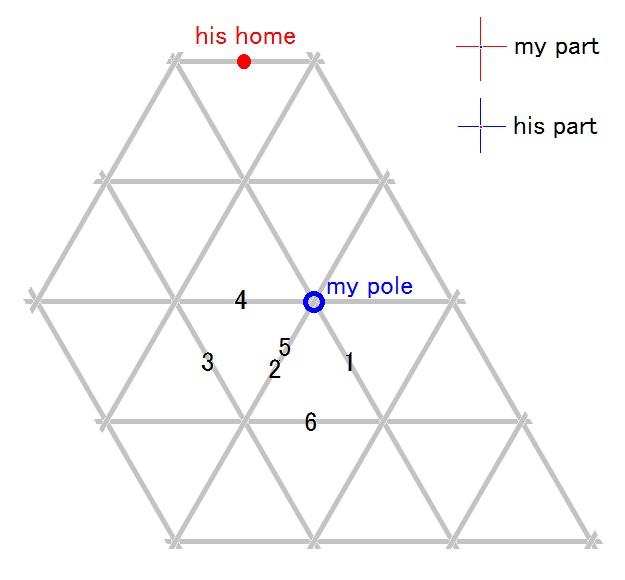
my part = 赤色十字線の交点に青色点。

his part = 青色十字線の交点に赤色点。
地
面
へ
の
投
影
図
順回転ホバー第1状態から出る場合、踏み込みでの地面から離す足の移動距離は短い。
つまり、着地姿勢が第1状態から近い。
順回転ホバー第1状態から出る場合は、第1状態が基本形の場合よりも横形の場合の方が、踏み込みに伴う全身転向の角度が大きいので、その分だけ踏み込みに要する時間が増大する。
だから、早く打つ為に第1状態を基本形としておく。

着地姿勢は第1状態基本形に似ている。
そのおかげで、逆回転ホバー第2状態から出る場合、出る動きと第1状態基本形に移動する動きが似る。

順回転ホバー第1状態から出る場合、地面から離す足が着地姿勢の前足ではなく後足に成る事、その足を敵から離れる向きに踏み込む事、踏み込みでの左肩の移動の向きと独立式縦拳長前ストレート打ちの打力の向きが異なる事、これらは全て独立式縦拳長前ストレート打ちと相性が悪い。
逆回転ホバー第2状態から出る場合、それに加えて、地面から離す足の移動距離が長い事も、独立式縦拳長前ストレート打ちと相性が悪い。
したがって、独立式縦拳長前ストレート打ちをBFS方式で実行する事は出来ず、AFS方式で実行するしかない。
しかし、AFS方式でなら実行できる。
その事を、踏込の動きと独立式縦拳長直打の動きの動力学的な相性は悪過ぎない、と言っても良いだろう。
独立式縦拳長前ストレート打ちの到達時間(起動からインパクトまでの時間)は非常に短いので、AFS方式でも返撃も迎撃も間に合うのではないか。

私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置からシッカリと離れている事、が図から分かる。

私に出来る事が独立式縦拳長前ストレート打ちで敵の前足側肋骨下端前部を打つ事ぐらいしか無い、という事情は敵にとっても同じであり、敵に出来る事もそれぐらいしか無いけれど、私と同じ事なら敵も出来る。

この図を見て私は、ケース4やケース5が出来るんじゃないか、と思った。
敵
の
立
ち
位
置
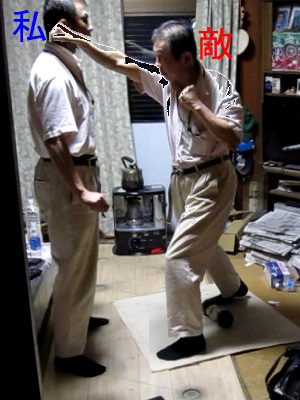
第6状態基本形(胴の向き=右、外八字立ち)の私のアゴを敵が正拳連動式短前ストレート打ちで打ち抜いている様子。
私
の
攻
撃
技
の
届
き
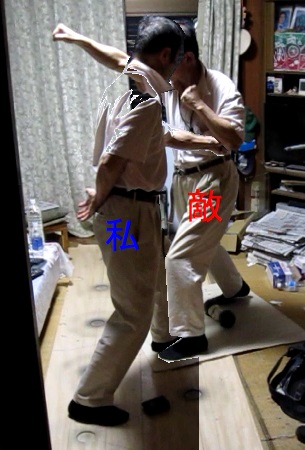
連動式短前ストレート打ちの終状態の敵の肋骨前足側下端前部に、私が独立式縦拳長前ストレート打ちで正拳を当てている様子。

敵が左腕で私の左腕を払いのける事は、やりにくい感じに見える。

ケース6は、ボディー打ちなので、迎撃なら敵の攻撃プロセスを途中崩壊させる力が足りないし、返撃でも敵に第2撃を中止させる力が足りない上に、左手がガード位置から離れるので、私は打った後直ぐに移動するべきだろう。

---

デザイン例
外八字立ち
AFS基本姿勢
連動式短前直打 リーチ
終状態
独立式縦拳前直打

---
最終編集2026年09月28日