KF11A > ケース5

敵が標的にする 敵の攻撃技 私が標的にする 私の攻撃技 θ3
(度)
私の状態
(x1-y1-O1)
私の身体部位
(x1a, y1a)
(x2b, y2b)
動き エッヂ 敵の姿勢
(x2-y2-O2)
敵の身体部位
(x2a, y2a)
(x1b, y1b)
(x3b, y3b)
動き エッヂ
胴
の
向
き
状
態
番
号
活
用
形
x1
軸
の
向
き
姿
勢
タイプ 前足
右 1 基
本
形
右 レ
の
字
立
ち
アゴ 連動式短前直打 右正拳 連動式短前直打の終状態 左足 前足側腎臓 前振水平打 右手刀根 80.08
右掌底
裏拳回し打ち 右手
人差し指
第3関節


順回転ホバー第1状態から出る場合 逆回転ホバー第2状態から出る場合
迎
撃
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
返
撃
評価:可。
---
理由1:「レギュラーの選択肢です」の所に書かれている。
理由2:踏込と前振水平打の動力学的な相性が悪い。
注意点1:予め第1状態を基本形としてホバーを回っておく。
注意点2:打った後すぐに移動する。
改良版:ケース10
評価:可。
---
理由1:出る動きが途中まで第1状態基本形に移動する動きに似ている。
理由2:第1状態横形に移動する動きにほどには似ていない。
注意点1:予め第1状態を基本形としてホバーを回っておく。
注意点2:打った後すぐに移動する。
改良版:ケース10


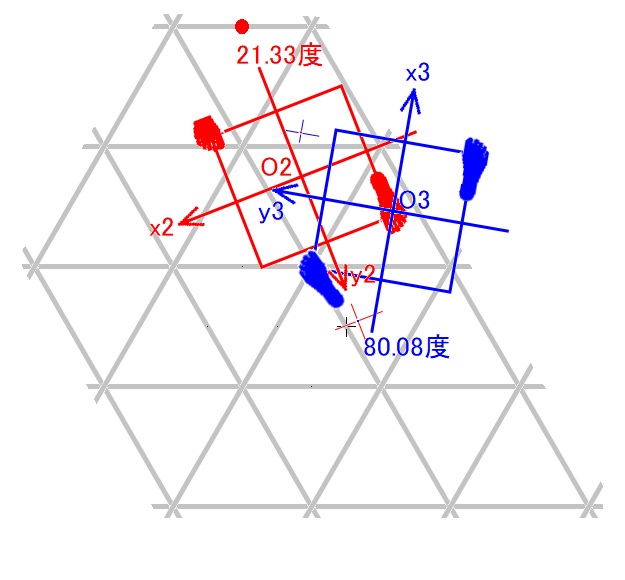
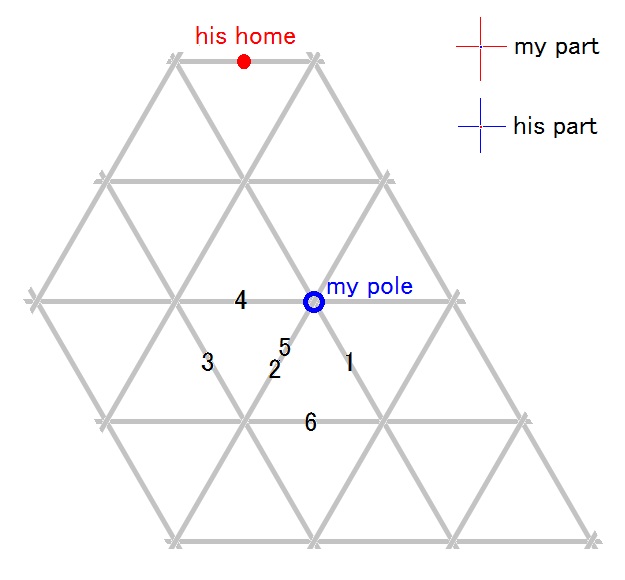
ポジショニング・アナライザーを使った分析結果は以下です。
準備 結論
入
力
direction of x1 and x2 same(1) or opposite(-1)? -1 -1
x1 of my part x1a=? 0.08 0.08
y1 of my part y1a=? 0.04 0.04
x2 of my part x2b=? 0 0
y2 of my part y2b=? 1.12 1.12
x2 of his part x2a=? (-0.32) -0.11
y2 of his part y2a=? (-0.14) -0.30
x1 of his home x1c= ? -0.75 -0.75
y1 of his home y1c/SQR(3)=? 1.25 1.25
x2 of his home x2c=? 0 0
angle of y1 tht1=? 0 0
direction of x1 and x3 same(1) or opposite(-1)? 1 1
x3 of my pole x3a=? -0.5 -0.5
y3 of my pole y3a=? 0.5 0.5
x1 of my pole x1d=? -0.25 -0.25
y1 of my pole y1d/SQR(3)=? 0.25 0.25
x3 of his part x3b=? 0 0
angle of y3 tht3=? 72.95289, 63.39, 63.40 80.07, 80.08
出
力
angle of -y2 tht2= 21.33447 21.33447
x1 of his part x1b= -0.08033115 -0.3341502
y1 of his part y1b= 1.330075 1.40271
angle of y3 tht3= 22.49669(x3b=0) 35.86992(x3b=0)
x3 of his part x3b= 0.4073886(θ3=72.95289),
0.3780389(θ3=63.39),
0.3780825(θ3=63.40)
0.4406591(θ3=80.07),
0.4407028(θ3=80.08)
y3 of his part y3b= 0.6007678(θ3=72.95289),
0.7501118(θ3=63.39),
0.7499585(θ3=63.40)
0.7501101(θ3=80.07),
0.7499459(θ3=80.08)
x3 of O2 x3o= 0.1271361(θ3=80.07),
0.127169(θ3=80.08)
y3 of O2 y3o= 0.6884389(θ3=80.07),
0.6883295(θ3=80.08)
my pole his part distance= 0.9129667 0.9733419


準備では、(x2a, y2a)の値として、連動式短前ストレート打ちの終状態の腎臓の位置座標の代わりに、AFS基本姿勢の脇腹肋骨と骨盤の隙間の位置座標を使いました。
ケース2を教訓に、着地姿勢をAFS上起姿勢に変更し、フォアハンド打ちで敵の腎臓に手刀の手首部分を叩き込むキドニー・ブローが出来ないかを検討してみた。
θ3=80.08度の時に、水平フォアハンド打ちの標的の最適位置(x3b, y3b)=(0.32スネ, 0.75スネ)に近い値が得られた。

凡

例
my part = 赤色十字線の交点に青色点。

his part = 青色十字線の交点に赤色点。
地
面
へ
の
投
影
図

私が行なう攻撃はフォアハンド水平打ちなので、その始状態であるAFS上起姿勢が私の着地姿勢です。

順回転ホバー第1状態から出る場合は、第1状態が横形でも基本形でも、踏み込みに要する時間はあまり変わらないだろう。
しかし、踏み込みの動きとフォアハンド水平打ちの動きの動力学的な相性は、全身の回転の向きが途中で反転しない横形の場合の方が良い。
この相性が悪い基本形では、その分だけインパクトが遅く成る。

逆回転ホバー第2状態基本形から出る場合、床から離す足の移動距離は長いけれど、着地姿勢(AFS上起姿勢)はx3軸をy軸とするAFS基本姿勢(前足=右足)に似ている。
つまり、第2状態基本形から着地姿勢までの移動は、身体全体の向きをあまり大きく変えず1歩歩くだけで達成される。
だから、着地姿勢は第2状態基本形から遠過ぎない、と評価できる。
逆回転ホバー第2状態後形から出る場合も、第2状態後形から第1状態への移動と第2状態後形から着地姿勢への移動の差については同じ事が言えるので、着地姿勢は第2状態後形から遠いけれど、第2状態後形の第1状態からの遠さと着地姿勢からの遠さの差はあまり大きくない。

逆回転ホバー第2状態から出る場合、第2状態から着地姿勢までの移動の序盤は、出ずに逆回転ホバーを続行して第2状態から第1状態横形まで移動する動きに似ていて、どちらなのかを敵が早期に見分けるのは難しい。
それほどではないが、第2状態から着地姿勢への移動の序盤と第2状態から第1状態基本形への移動を見分けるのも、それなりに難しいはずだ。

私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置からシッカリと離れている事、が図から分かる。
敵
の
立
ち
位
置
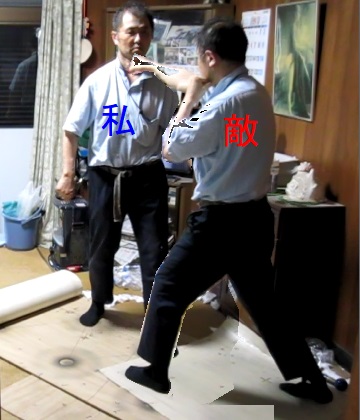
第1状態基本形(胴の向き=右、レの字立ち)の私のアゴを敵が正拳連動式短前ストレート打ちで打ち抜いている様子。
敵
の
攻
撃
技
が
空
振
り
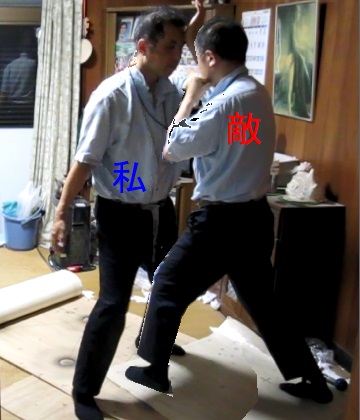
敵の攻撃は私の第1状態を狙っているが、私は第1状態ではなく着地姿勢に居るために、敵の攻撃が空振りしている様子。

敵の左手が相当怖い。
私は自分の左手で、同側片目ガードではなくて逆側頬ガードを形成するか、敵の左手を掴んだり押さえたりする方が良いかもしれない。

この写真を見て私は、ケース11やケース12が出来るんじゃないか、と思った。
私
の
攻
撃
技
の
届
き
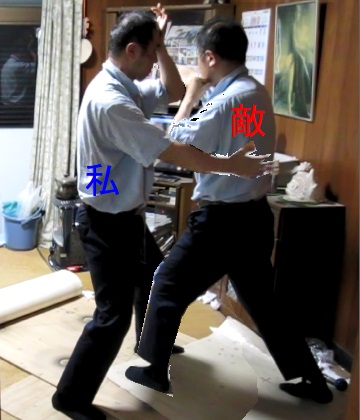
連動式短前ストレート打ちを空振りした直後の敵の前足側腎臓に、私がフォアハンド水平打ちで手刀根を当てている様子。

私は、自分のフォアハンド水平打ちの動作と同時並行で、左手の配置を同側片目ガードから逆側頬ガードに切り替えるのがベストだろう。

掌底の手刀側端を標的に当てる。
掌底全体を当てる方が良いかは不明。
手首を背屈する。
腕は、肘を外に張ってロング・フックの形にしておく。
肘を下に向けると、標的から受ける反作用で肘関節を傷める。
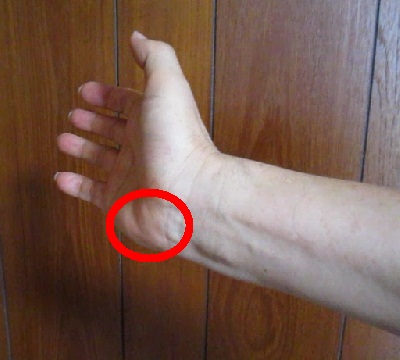
 
極真空手で「手刀脾臓打ち」と呼ばれている腕の振り方なら、インパクトの瞬間に肘が下を向いていても肘関節を傷めないだろうけど、フォアハンド水平打ちの腕の振り方では、インパクトの瞬間に肘が下を向いていたら肘関節を傷める。
極真空手で「裏拳回し打ち」と呼ばれている技で、人差し指の付け根の関節を敵の腎臓に当てるのも良さそうだ。
重さを出すなら掌底、鋭さを出すなら裏拳回し打ちを選択する。
手刀根は両者の中間です。

---

ケース5は、ボディー打ちなので、迎撃なら敵の攻撃プロセスを途中崩壊させる力が足りないし、返撃でも敵に第2撃を中止させる力が足りない上に、右手がガード位置から離れるので、私は打った後直ぐに移動するべきだろう。

---

デザイン例
レの字立ち
AFS基本姿勢
連動式短前直打 リーチ
終状態
前振水平打

---
最終編集2026年09月27日