KF11A > ケース4

敵が標的にする 敵の攻撃技 私が標的にする 私の攻撃技 θ3
(度)
私の状態
(x1-y1-O1)
私の身体部位
(x1a, y1a)
(x2b, y2b)
動き エッヂ 敵の姿勢
(x2-y2-O2)
敵の身体部位
(x2a, y2a)
(x1b, y1b)
(x3b, y3b)
動き エッヂ
胴
の
向
き
状
態
番
号
活
用
形
x1
軸
の
向
き
姿
勢
タイプ 前足
右 1 基
本
形
右 レ
の
字
立
ち
アゴ 連動式短前直打 右正拳 AFS基本姿勢 左足 前足側上腕 連動式長前直打 左肘頂 37.75


順回転ホバー第1状態から出る場合 逆回転ホバー第2状態から出る場合
迎
撃
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
返
撃
評価:可。
---
理由1:「レギュラーの選択肢です」の所に書かれている。
理由2:x3b≠0である事が理想的でない。
注意点:予め第1状態を基本形としてホバーを回っておく。
妥協版:ケース9
評価:可。
---
理由1:出る動きが途中まで第1状態基本形に移動する動きに似ている。
理由2:第1状態横形に移動する動きにほどには似ていない。
理由3:x3b≠0である事が理想的でない。
注意点:予め第1状態を基本形としてホバーを回っておく。
改良版:ケース9


ポジショニング・アナライザーを使った分析結果は以下です。
入
力
direction of x1 and x2 same(1) or opposite(-1)? -1
x1 of my part x1a=? 0.08
y1 of my part y1a=? 0.04
x2 of my part x2b=? 0
y2 of my part y2b=? 1.12
x2 of his part x2a=? -0.36
y2 of his part y2a=? 0.25
x1 of his home x1c= ? -0.75
y1 of his home y1c/SQR(3)=? 1.25
x2 of his home x2c=? 0
angle of y1 tht1=? 0
direction of x1 and x3 same(1) or opposite(-1)? 1
x3 of my pole x3a=? -0.5
y3 of my pole y3a=? 0.5
x1 of my pole x1d=? -0.25
y1 of my pole y1d/SQR(3)=? 0.25
x3 of his part x3b=? 0
angle of y3 tht3=? 34.34487,
37.75, 37.76
出
力
angle of -y2 tht2= 21.33447
x1 of his part x1b= 0.09881422
y1 of his part y1b= 0.9813532
angle of y3 tht3= 17.8357(x3b=0)
x3 of his part x3b= 0.09735951(θ3=34.34487),
0.1115071(θ3=37.75),
0.1115456(θ3=37.76)
y3 of his part y3b= 0.915149(x3b=0),
0.7559499(θ3=34.34487),
0.7200174(θ3=37.75),
0.7199107(θ3=37.76)
x3 of O2 x3o=
y3 of O2 y3o=
my pole his part distance= 0.6498835


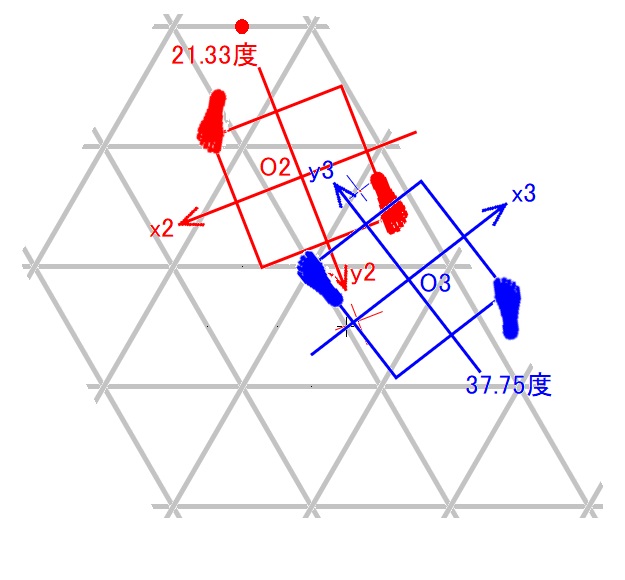
ケース4では、x3b=0ではy3bが大き過ぎるので色々調べてみたら、肘頂長前ストレート打ちの標的の最適位置のy座標である0.72スネにy3bを一致させるには、θ3≒37.75度とする必要が有る事が分かった。
しかし、θ3=37.75度の場合には、x3b≠0なのでhis partが正確に標的の最適位置に来るわけではない。

凡

例
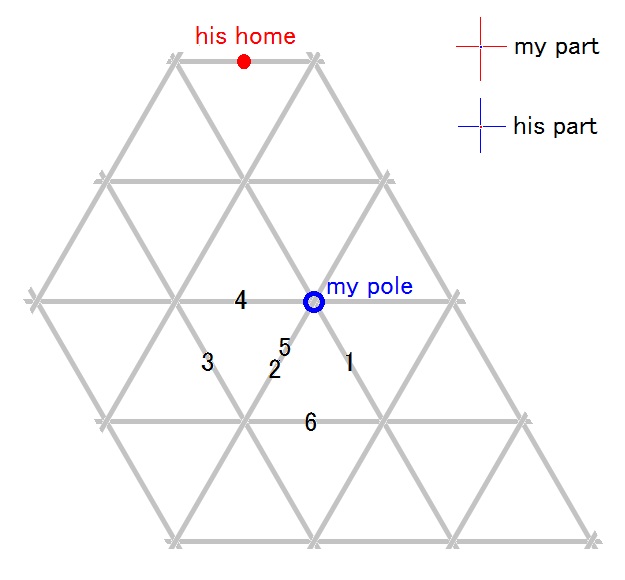
my part = 赤色十字線の交点に青色点。

his part = 青色十字線の交点に赤色点。
地
面
へ
の
投
影
図
順回転ホバー第1状態基本形から出る場合、踏み込みでの床から離す足の移動距離はあまり長くない。
つまり、着地姿勢は第1状態基本形からあまり遠くない。

逆回転ホバー第2状態から出る場合、第2状態から着地姿勢までの移動の序盤は、出ずに逆回転ホバーを続行して第2状態から第1状態横形まで移動する動きに似ていて、どちらなのかを敵が早期に見分けるのは難しい。
それほどではないが、第2状態から着地姿勢への移動の序盤と第2状態から第1状態基本形への移動を見分けるのも、それなりに難しいはずだ。

踏み込みでの全身転向の向きと連動式長前ストレート打ちの全身連動の向きは逆だから、踏み込みと連動式長前ストレート打ちの動力学的な相性が悪く、その分だけインパクトが遅く成るが、敵の連動式短前ストレート打ちの終状態ではなく、そこからAFS基本姿勢に戻った瞬間に当たる様に狙うのだから、間に合うのではないか。

私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置からシッカリと離れている事、が図から分かる。
敵
の
立
ち
位
置
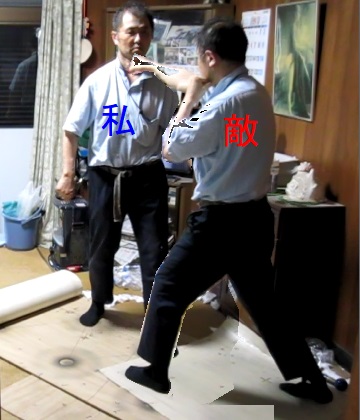
第1状態基本形(胴の向き=右、レの字立ち)の私のアゴを敵が正拳連動式短前ストレート打ちで打ち抜いている様子。
私
の
攻
撃
技
の
届
き
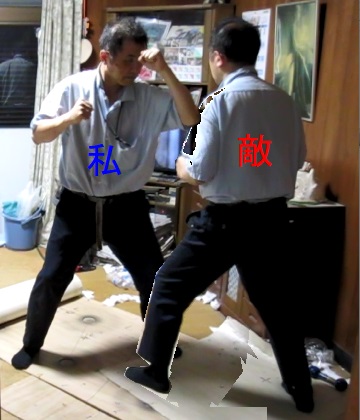
連動式短前ストレート打ちを終えてAFS基本姿勢に戻った瞬間の敵の前足側上腕に、私が連動式長前ストレート打ちで肘頂を当てている様子。

連動式短前ストレート打ちの終了時引き戻し動作で、敵の前足側上腕が私の方に向かって押し出されて来る時にぶつければ効果が大きいのではないか。

敵の左手での攻撃を抑止する意味も有る。

---

デザイン例
レの字立ち
AFS基本姿勢
連動式短前直打
連動式長前直打

---
最終編集2026年09月26日