KR23A > ケース3

敵が標的にする 敵の攻撃技 私が標的にする 私の攻撃技 θ3
(度)
私の状態
(x1-y1-O1)
私の身体部位
(x1a, y1a)
(x2b, y2b)
動き エッヂ 敵の姿勢
(x2-y2-O2)
敵の身体部位
(x2a, y2a)
(x1b, y1b)
(x3b, y3b)
動き エッヂ
胴
の
向
き
状
態
番
号
活
用
形
x1
軸
の
向
き
姿
勢
タイプ 前足
右 3 基
本
形
右 レ
の
字
立
ち
アゴ 連動式短前直打 右正拳 連動式短前直打の終状態 左足 前足側アゴ関節(独古) 前振水平打 右親指1本拳 -4.57
裏拳回打 右反り手背槌
前足側手首 前振水平打 右手背刀


ホバー順回転第2状態から出る場合 ホバー逆回転第3状態から出る場合
迎
撃
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
評価:不適。
---
理由:「行なわないのが基本です」の所に書かれている。
返
撃
評価:可。
---
理由:出る動きと第3状態基本形への移動の向きが同じ。
注意点:予め第3状態を基本形としてホバーを回っておく。
参考:ケース5
評価:適。
---
理由:「レギュラーの選択肢です」の所に書かれている。
注意点:予め第3状態を基本形としてホバーを回っておく。
参考:ケース5


ポジショニング・アナライザーを使った分析結果は以下です。
準備1 準備2 結論
入
力
direction of x1 and x2 same(1) or opposite(-1)? -1 -1 -1
x1 of my part x1a=? 0.08 0.08 0.08
y1 of my part y1a=? 0.04 0.04 0.04
x2 of my part x2b=? 0 0 0
y2 of my part y2b=? 1.12 1.12 1.12
x2 of his part x2a=? -0.12 -0.26 -0.26
y2 of his part y2a=? 0.02 0.15 0.15
x1 of his home x1c= ? 0.25 0.25 0.25
y1 of his home y1c/SQR(3)=? 1.25 1.25 1.25
x2 of his home x2c=? 0 0 0
angle of y1 tht1=? 0 0 0
direction of x1 and x3 same(1) or opposite(-1)? 1 1 1
x3 of my pole x3a=? 0.5 0.5 0.5
y3 of my pole y3a=? -0.5 -0.5 -0.5
x1 of my pole x1d=? 0.25 0.25 0.25
y1 of my pole y1d/SQR(3)=? -0.25 -0.25 -0.25
x3 of his part x3b=? 0 0
angle of y3 tht3=? -4.573789
出
力
angle of -y2 tht2= -4.573789 -4.573789 -4.573789
x1 of his part x1b= 0.287335 0.4165226 0.4165226
y1 of his part y1b= 1.126928 0.9861779 0.9861779
angle of y3 tht3= -20.06018 -27.17429
x3 of his part x3b= ,
(θ3=)
0.552822
y3 of his part y3b= 0.9781098 0.838593 0.92795
x3 of O2 x3o= -0.1209834 -0.2976791 0.292822
y3 of O2 y3o= 0.9653423 0.8771551 1.07795
my pole his part distance= 1.560387 1.428927 1.428927


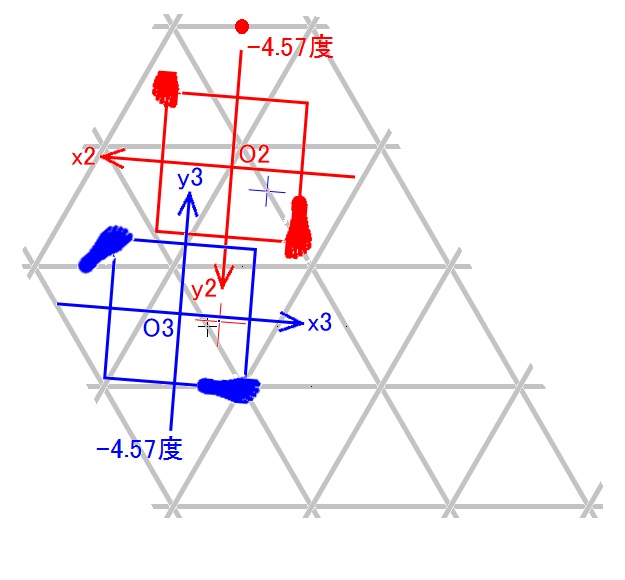
(準備1)では、敵の姿勢=AFS基本姿勢の場合を調べました。
(準備2)では、敵の姿勢=連動式短前ストレート打ちの終状態でx3b = 0の場合を調べました。
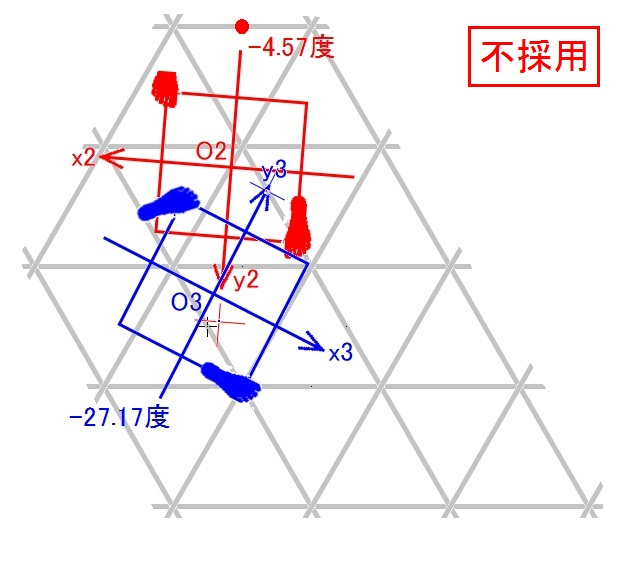
(結論)では、敵の姿勢=連動式短前ストレート打ちの終状態でy3軸がy2軸に反平行な場合を調べました。
カメラの三脚を標的にして実測確認した結果、(x, y, z) = (x3b, y3b, 0.808身長) = (0.55スネ, 0.93スネ, 0.808身長)の位置の標的にフォアハンド水平打ちで私の反り手背槌の人差指の付け根の関節を当てる事が出来る、親指1本拳を当てる事も出来ると分かりました。
0.808身長は、連動式短前ストレート打ちの終状態の前足側アゴ関節(独古)の高さです。
フォアハンド打ちでは、肘の曲げ量を調節する事によって到達距離を調節できますが、到達距離を最大にした場合にギリギリ届きました。
ギリギリなので、私のエッヂ以外の部分が敵のアゴ骨に当たってエッヂがアゴ関節にしっかり当たらないのではないか、と心配します。
エッヂとして反り手背槌を使い、手首の背屈と橈屈を最大にする事によって、エッヂ以外の部分が敵のアゴ骨に当たるのを防ぐべきかもしれない。
θ3をもう少し減らし(=絶対値を増やし)て、もう少し余裕を作った方が良いかもしれない。
しかし、着地姿勢の私のアゴは敵の正拳の軌道から十分に離れていなければいけないので、θ3を減らすのは少ししか出来ない。

凡

例
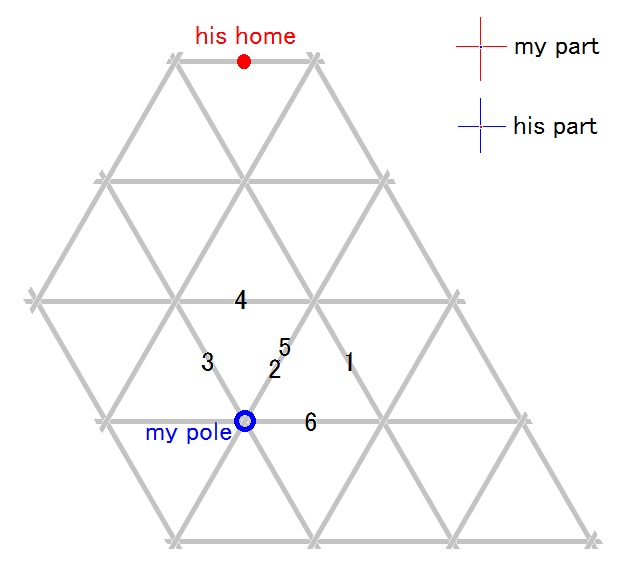
my part = 赤色十字線の交点に青色点。

his part = 青色十字線の交点に赤色点。
地
面
へ
の
投
影
図
結
論
私が行なう攻撃はフォアハンド水平打ちなので、その始状態であるAFS上起姿勢が私の着地姿勢です。

着地姿勢は第3状態横形に似ている。
第3状態を基本形にした場合の方が横形にした場合(ケース5)よりも私のアゴの逃げ幅は大きく成るが、着地姿勢は第3状態基本形に似ていない。
逆回転ホバー第3状態から出る場合は、着地姿勢が第3状態に似ていなくてもよいので、第3状態としてはアゴの逃げ幅が大きい基本形を選択する。

逆回転ホバー第3状態基本形から出る場合、踏み込みでの全身の転向の向きとフォアハンド水平打ちでの全身の回転の向きが逆だから、踏み込みとフォアハンド水平打ちの動力学的な相性は悪い。

私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置から一応離れているし、敵の攻撃技のエッヂ(正拳)の通り道の外側に位置している事も良いんだけど、敵の攻撃技のエッヂ(正拳)の通り道から十分に離れていない事が心配です。
だから、返撃するならガードなど左手・腕での防御技を併用するべきだろう。
準
備
2
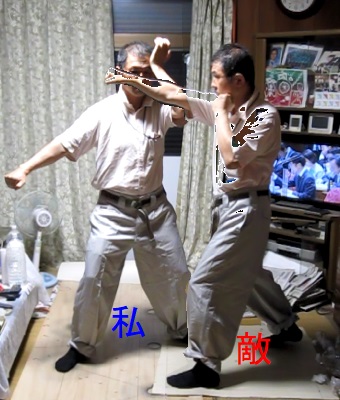
私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置から一応離れているが、敵の攻撃技のエッヂ(正拳)の通り道の上にあるのでポジショニングによる防御が成立しない。
敵
の
立
ち
位
置
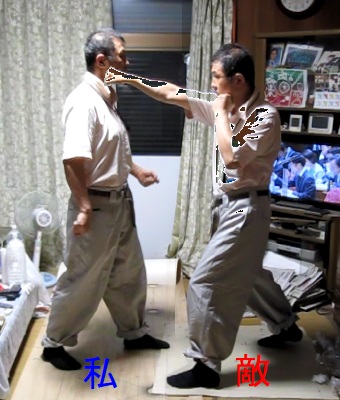
第3状態基本形(胴の向き=右、レの字立ち)の私のアゴに、敵が連動式短前ストレート打ちで正拳を当てている様子。
私が標的にする敵の身体部位(=his part)。
前足側アゴ関節(独古)
敵
の
攻
撃
が
空
振
り
私のエッヂ=親指1本拳の場合。

左の写真は、私が第3状態に行かず着地姿勢に行ったために敵の攻撃が空振りしている様子です。
私のガードをもう少し改良した方が良いかもしれない。
写真では手首腹を眉骨外端に着けていますが、頬骨に着ける方が良いかもしれない。
私のエッヂ=反り手背槌の場合。
私
の
攻
撃
技
の
届
き
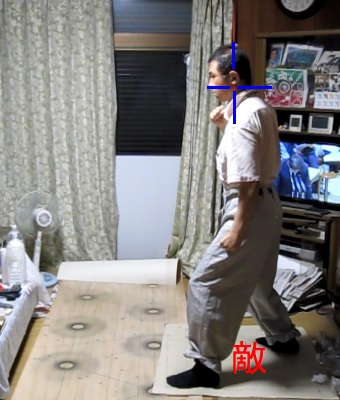
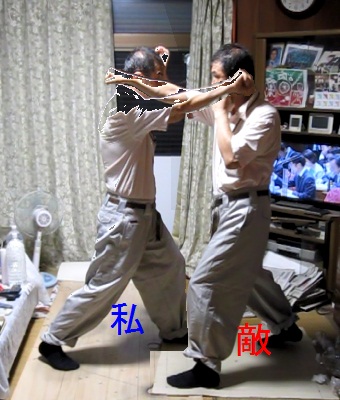
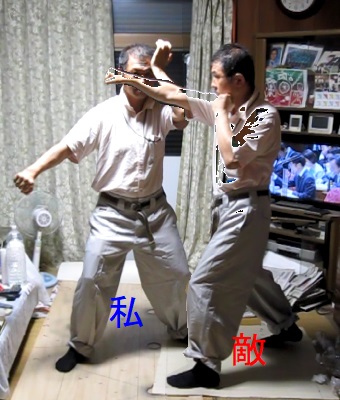
連動式短前ストレート打ちを空振りした直後の敵の前足側アゴ関節に、私がフォアハンド水平打ちで反り手背槌を当てている様子。
親指1本拳を当てる場合も同様です。

左の写真では私は自分の左手で同側片目ガードを形成していますが、逆側頬ガードを形成する方が正しい様です。

敵が左手をガード配置していたら、アゴ関節を打つ事は出来ないが、シッペの要領で敵のガード腕の手首にフォアハンド打ちで最高速の手背刀を当てて野球のデッドボールの様な効果を出す事なら出来るだろう。
また、フォアハンド打ちの代わりにフォアバック同時打ちを採用し、まずバックハンド打ちを敵の中段に当ててそれに反応して敵がガードを下げた瞬間にフォアハンド打ちが敵の前足側アゴ関節に当たる、という風に計画する手も有る。
ただし、その場合には私は左手をガードに使う事は出来ない。

エッヂ選択に関わらず、攻撃失敗直後の敵の右腕が私のフォアハンド水平打ちの邪魔に成るのか否か、をチェックする必要も有る。
エッシャーに成っているかもしれないので、写真だけではハッキリとは分からない。
エ
ッ
ヂ
親指1本拳の構造強度は小さいので、エッヂとして親指1本拳を使う場合には、全力で打ってはいけない。
軽く早くを心がけて打つ。
それでも、標的がアゴ関節なら、効果は馬鹿に成らないだろう。

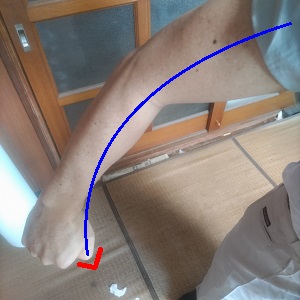
肩から親指第1関節までアーチを作る。
手首は橈屈だけし、背屈しない。
手首を正拳の時の様に無屈にすると、当たり方が弾力的に成ってしまう。
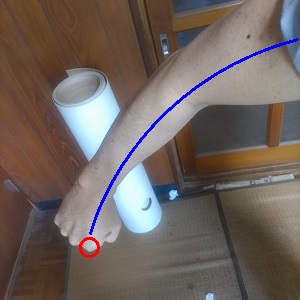
反り手背槌の構造強度は大きいので、エッヂとして反り手背槌を使う場合には、ほとんど全力で打ってもよいだろう。
ほとんど全力で反り手背槌を敵のアゴ関節にぶつければ、敵は壊滅的なダメージを受けるのではないか。

肩から人差し指第3関節までアーチを作る。
手首は橈屈と背屈の両方をする。


---

デザイン例
レの字立ち
AFS基本姿勢
連動式短前直打 リーチ
終状態
前振水平打

---
最終編集2026年10月18日