| 敵が標的にする | 敵の攻撃技 | 私が標的にする | 私の攻撃技 | θ3 (度) |
|||||||||
| 私の状態 (x1-y1-O1) |
私の身体部位 (x1a, y1a) (x2b, y2b) |
動き | エッヂ | 敵の姿勢 (x2-y2-O2) |
敵の身体部位 (x2a, y2a) (x1b, y1b) (x3b, y3b) |
動き | エッヂ | ||||||
| 胴 の 向 き |
状 態 番 号 |
活 用 形 |
x1 軸 の 向 き |
姿 勢 |
タイプ | 前足 | |||||||
| 右 | 3 | 基 本 形 |
右 | レ の 字 立 ち |
アゴ | 連動式短前直打 | 右正拳 | 連動式短前直打の終状態 | 左足 | ミゾオチ | 連動式短前直打 | 右正拳 | -20.43 |
| 独立式縦拳長前直打 | 左正拳 | ||||||||||||
| ホバー順回転第2状態から出る場合 | ホバー逆回転第3状態から出る場合 | |
| 迎 撃 |
評価:不適。 --- 理由:「行なわないのが基本です」の所に書かれている。 |
| 返 撃 |
評価:可。 --- 理由1:出る動きが第3状態基本形への移動に似ている。 理由2:着地姿勢が敵の射程圏内に展開される(短所)。 注意点1:予め第3状態を基本形としてホバーを回っておく。 注意点2:踏込中は上段両腕ガードを形成しておく。 注意点3:打った後すぐに移動する。 |
評価:可。 --- 理由1:「レギュラーの選択肢です」の所に書かれている。 理由2:着地姿勢が敵の射程圏内に展開される(短所)。 注意点1:予め第3状態を基本形としてホバーを回っておく。 注意点2:踏込中は上段両腕ガードを形成しておく。 注意点3:打った後すぐに移動する。 |
| 準備 | 結論 | ||
| 入 力 |
direction of x1 and x2 same(1) or opposite(-1)? | -1 | -1 |
| x1 of my part x1a=? | 0.08 | 0.08 | |
| y1 of my part y1a=? | 0.04 | 0.04 | |
| x2 of my part x2b=? | 0 | 0 | |
| y2 of my part y2b=? | 1.12 | 1.12 | |
| x2 of his part x2a=? | -0.03 | -0.11 | |
| y2 of his part y2a=? | 0.01 | 0.09 | |
| x1 of his home x1c= ? | 0.25 | 0.25 | |
| y1 of his home y1c/SQR(3)=? | 1.25 | 1.25 | |
| x2 of his home x2c=? | 0 | 0 | |
| angle of y1 tht1=? | 0 | 0 | |
| direction of x1 and x3 same(1) or opposite(-1)? | 1 | 1 | |
| x3 of my pole x3a=? | 0.5 | 0.5 | |
| y3 of my pole y3a=? | -0.5 | -0.5 | |
| x1 of my pole x1d=? | 0.25 | 0.25 | |
| y1 of my pole y1d/SQR(3)=? | -0.25 | -0.25 | |
| x3 of his part x3b=? | 0 | 0 | |
| angle of y3 tht3=? | |||
| 出 力 |
angle of -y2 tht2= | -4.573789 | -4.573789 |
| x1 of his part x1b= | 0.198419 | 0.2717849 | |
| y1 of his part y1b= | 1.144073 | 1.057948 | |
| angle of y3 tht3= | -16.60054 | -20.42903 | |
| x3 of his part x3b= | , (θ3=) |
||
| y3 of his part y3b= | 0.9966159 | 0.9047911 | |
| x3 of O2 x3o= | -0.03142518 | -0.1304036 | |
| y3 of O2 y3o= | 1.000145 | 0.9613143 | |
| my pole his part distance= | 1.577929 | 1.49112 |
(準備)では、敵の姿勢=AFS基本姿勢の場合を計算しました。
y3bの値は、連動式正拳短前ストレート打ちでAFS基本姿勢のミゾオチの高さを打つ場合の標的の最適位置のy座標より小さく、差も約0.24スネに過ぎないので、連動式正拳短前ストレート打ちが可能です。
y3bの値は、独立式縦正拳長前ストレート打ちでAFS基本姿勢のミゾオチの高さを打つ場合の標的の最適位置のy座標より大きいが、エッヂの到達位置のy座標よりも小さいので、独立式縦正拳長前ストレート打ちも可能です。
| 凡 例 |
![]() |
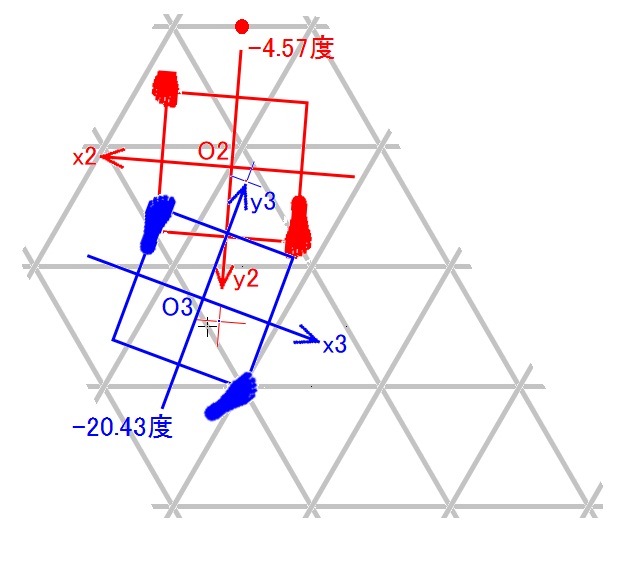
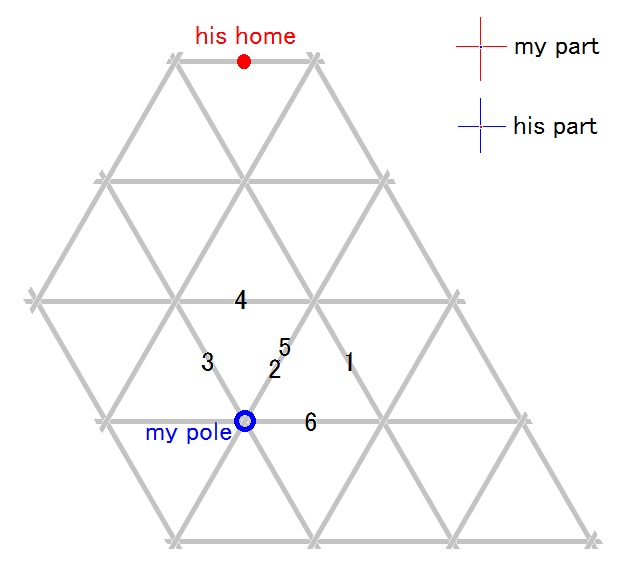
my part = 赤色十字線の交点に青色点。 his part = 青色十字線の交点に赤色点。 |
| 地 面 へ の 投 影 図 |
![]() |
順回転ホバー第2状態から出る場合、第2状態から着地姿勢までの移動の序盤は、出ずに順回転ホバーを続行して第2状態から第3状態基本形まで移動する動きに似ていて、どちらなのかを敵が早期に見分けるのは難しい。 私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置から一応離れているが、敵の攻撃技のエッヂ(正拳)の通り道に非常に近いので、ポジショニングによる防御が成立しない。 しかし、返撃では、敵のAFSと私の踏み込みが同時なので、私がガードで敵のAFSをブロックしながら踏み込めば、敵のAFSは不完全燃焼に終わって防御が成立するだろう。 順回転ホバー第2状態から出る場合、踏み込みでの全身の転向の向きと連動式短前ストレート打ちの全身連動の向きが同じだから、踏み込みと連動式短前ストレート打ちの動力学的な相性は良い。 逆回転ホバー第3状態基本形から出る場合も、踏み込みでの全身の転向はほとんど無いし、前足を前に踏み込む事は前ストレート打ちと動力学的に相性が良いので、踏み込みと連動式短前ストレート打ちの動力学的な相性は良い、と言える。 逆回転ホバー第3状態から出る場合、第3状態を横形にしておくと、踏み込みと連動式短前ストレート打ちの動力学的な相性はさらに良く成る。 |
| 敵 の 立 ち 位 置 |
![]() |
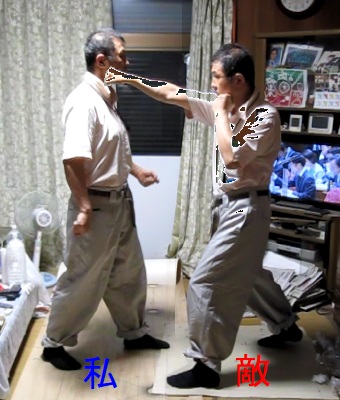
第3状態基本形(胴の向き=右、レの字立ち)の私のアゴに、敵が連動式短前ストレート打ちで正拳を当てている様子。 |
| 私 の 攻 撃 技 の 届 き |
![]() |
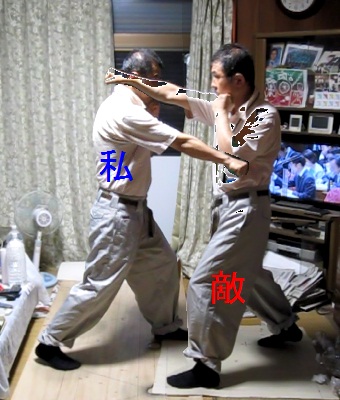
連動式短前ストレート打ちが不完全燃焼に終わった直後の敵のミゾオチに、私が連動式短前ストレート打ちで正拳を当てている様子。 私は、踏み込み中は自分の顔を両腕でガードしておくべきだろう。 |
---
| デザイン例 | ||
| レの字立ち | ||
| 連動式短前直打 | リーチ | |
| 終状態 | ||
| 独立式縦拳直打 | ||