| 敵が標的にする | 敵の攻撃技 | 私が標的にする | 私の攻撃技 | θ3 (度) |
|||||||||
| 私の状態 (x1-y1-O1) |
私の身体部位 (x1a, y1a) (x2b, y2b) |
動き | エッヂ | 敵の姿勢 (x2-y2-O2) |
敵の身体部位 (x2a, y2a) (x1b, y1b) (x3b, y3b) |
動き | エッヂ | ||||||
| 胴 の 向 き |
状 態 番 号 |
活 用 形 |
x1 軸 の 向 き |
姿 勢 |
タイプ | 前足 | |||||||
| 右 | 2 | 基 本 形 |
右 | レ の 字 立 ち |
左頬 | 連動式短前直打 | 右正拳 | 連動式短前直打の終状態 | 左足 | アゴ | 独立式縦拳長前直打 | 左正拳 | 79.90 |
| 順回転ホバー第1状態から出る場合 | 逆回転ホバー第2状態から出る場合 | |
| 迎 撃 |
評価:不適。 --- 理由:「行なわないのが基本です」の所に書かれている。 |
評価:不適。 --- 理由:「行なわないのが基本です」の所に書かれている。 |
| 返 撃 |
評価:不適。 --- 理由:出る動きが第2状態に移動する動きに似ていない。 |
評価:適。 --- 理由:「レギュラーの選択肢です」の所に書かれている。 注意点:予め第2状態を基本形としてホバーを回っておく。 |
| 準備 | 結論 | ||
| 入 力 |
direction of x1 and x2 same(1) or opposite(-1)? | -1 | -1 |
| x1 of my part x1a=? | -0.22 | -0.22 | |
| y1 of my part y1a=? | 0.08 | 0.08 | |
| x2 of my part x2b=? | 0 | 0 | |
| y2 of my part y2b=? | 1.04 | 1.04 | |
| x2 of his part x2a=? | -0.04 | -0.04 | |
| y2 of his part y2a=? | 0.27 | 0.27 | |
| x1 of his home x1c= ? | -2 | -2 | |
| y1 of his home y1c/SQR(3)=? | 0.5 | 0.5 | |
| x2 of his home x2c=? | 0 | 0 | |
| angle of y1 tht1=? | -60 | -60 | |
| direction of x1 and x3 same(1) or opposite(-1)? | 1 | 1 | |
| x3 of my pole x3a=? | -0.5 | -0.5 | |
| y3 of my pole y3a=? | 0.5 | 0.5 | |
| x1 of my pole x1d=? | -0.25 | -0.25 | |
| y1 of my pole y1d/SQR(3)=? | 0.25 | 0.25 | |
| x3 of his part x3b=? | 0 | ||
| angle of y3 tht3=? | 79.8967 | ||
| 出 力 |
angle of -y2 tht2= | 6.174415 | 6.174415 |
| x1 of his part x1b= | -0.9082216 | -0.9082216 | |
| y1 of his part y1b= | 0.4276363 | 0.4276363 | |
| angle of y3 tht3= | -100.1033 | ||
| x3 of his part x3b= | , (θ3=) |
-9.175856×10⁻⁷ | |
| y3 of his part y3b= | 0.07188264 | 0.9281185 | |
| x3 of O2 x3o= | -1.247965 | 0.247964 | |
| y3 of O2 y3o= | -0.04219286 | 1.042194 | |
| my pole his part distance= | 0.6582434 | 0.6582434 |
ポジショニング・アナライザーが最初に出力したθ3=-100.1033°という値は180°だけ間違っているので、θ3=-100.1033+180=79.8967を指定して再計算しました。
y3bの値は、独立式縦正拳長ストレート打ちでAFS基本姿勢のノドの高さを打つ場合の標的の最適位置のy座標に非常に近いので、独立式縦正拳長ストレート打ちに向いている。
| 凡 例 |
 |
my part = 赤色十字線の交点に青色点。 his part = 青色十字線の交点に赤色点。 |
| 地 面 へ の 投 影 図 |
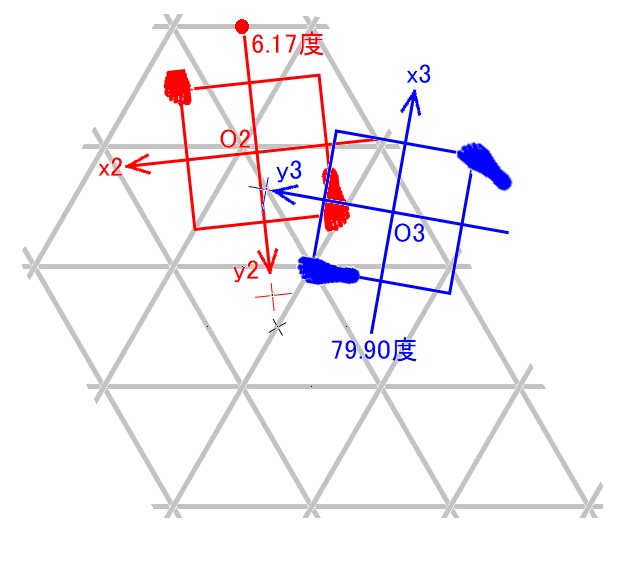 |
順回転ホバー第1状態から出る場合、地面から離す足を第2状態への移動とは反対の向きに動かすので、出る動きは第2状態への移動に全然似ていない。 逆回転ホバー第2状態から出る場合、地面から離す足の移動距離が長い事、地面から離す足が着地姿勢の前足ではなく後足に成る事、その足を敵から離れる向きに踏み込む事、これらは全て独立式長前ストレート打ちと動力学的に相性が悪い。 逆回転ホバー第2状態から出る場合、踏み込みでの地面から離す足の移動距離は長い。 つまり、着地姿勢は第2状態から遠い。 θ3が大きいケースでは、逆回転ホバー第2状態から出る場合、着地姿勢は第2状態から遠い。 逆回転ホバー第2状態から出て着地姿勢を作るには、第2状態が基本形でも、立ち姿勢のy軸の向きを-60度からθ3まで変えなければならず、θ3が大きいケースでは、この角度は大きいからです。 ケース1は、これに該当する。 逆回転ホバー第2状態から出る場合は、第2状態が基本形の場合よりも後形の場合の方が、踏み込みに伴う全身転向の角度が大きいので、その分だけ踏み込みに要する時間は増大し、着地姿勢が第2状態後形から遠過ぎる場合に相当する。 第2状態が基本形でも着地姿勢は第2状態から遠いし、踏み込みと独立式長前ストレート打ちの動力学的な相性は悪いけれど、独立式長前ストレート打ちの起動からインパクトまでの時間が非常に短いので、返撃は間に合うのではないか。 私の着地姿勢ではmy part(アゴ)が敵の攻撃のインパクト予定位置からシッカリと離れている事、が図から分かる。 |
| 敵 の 立 ち 位 置 |
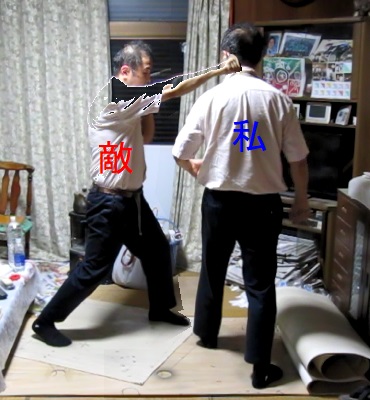 |
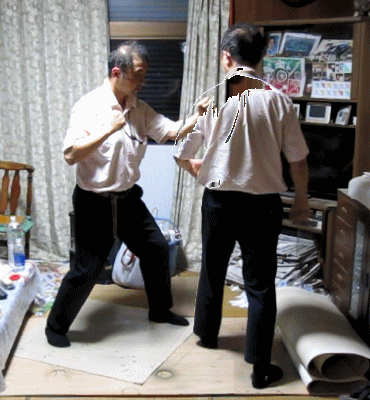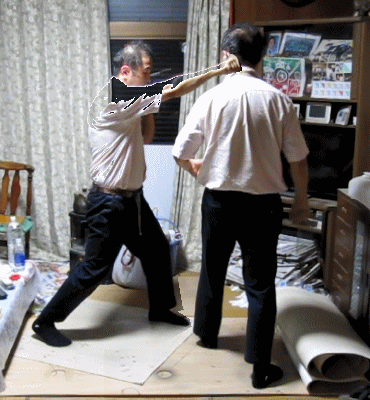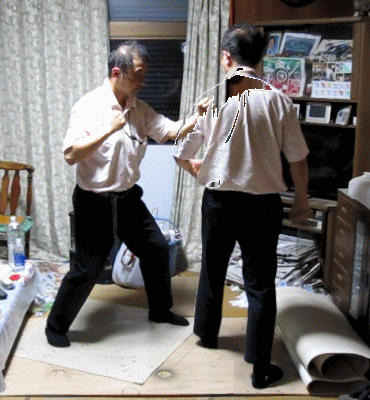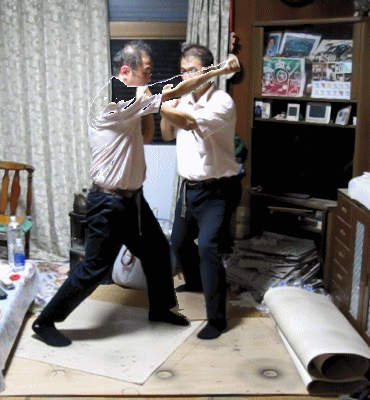
第2状態基本形(胴の向き=右、レの字立ち)の私の頬に敵が連動式短前ストレート打ちで正拳を当てている様子。 敵は私の頬ではなくアゴを狙った方が良いかもしれないが、その場合には、私の左肩を邪魔だと感じるのではないか。 |
| 私 の 攻 撃 技 の 届 き |
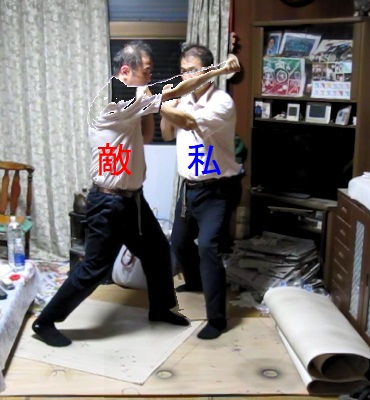 |
連動式短前ストレート打ちを空振りした直後の敵のアゴに、私が独立式縦拳長前ストレート打ちで正拳を当てている様子。 敵が左手をガード配置していたら、アゴを打つ事は出来ないが、頬を打つ事は出来るだろう。 |
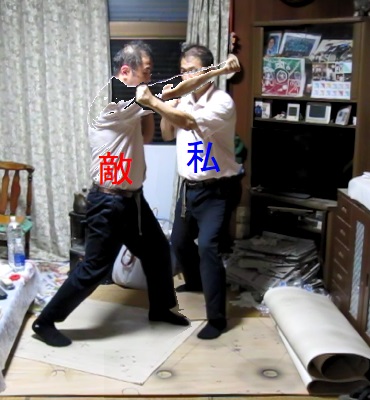 |
実際には、この様には見えない。 位置関係を調べるために、写真を重ね合わせる順序を逆にしてみた。 |
---
| デザイン例 | ||
| レの字立ち | ||
| AFS基本姿勢 | ||
| 連動式短前直打 | リーチ | |
| 終状態 | ||
| 独立式縦拳前直打 | ||