例
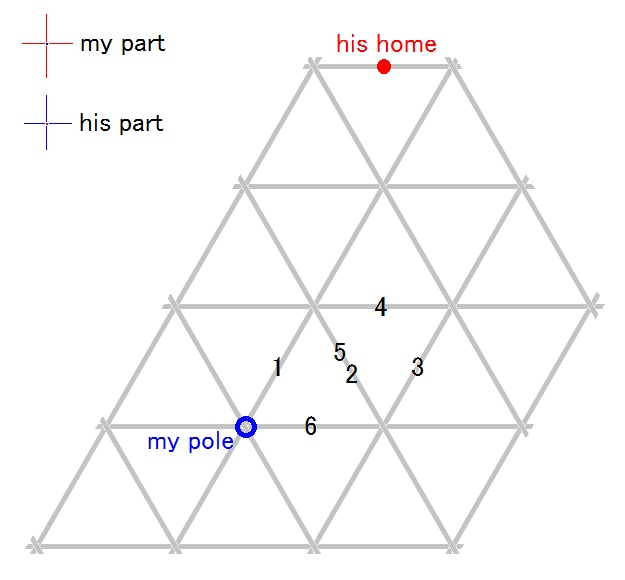
面
へ
の
投
影
図
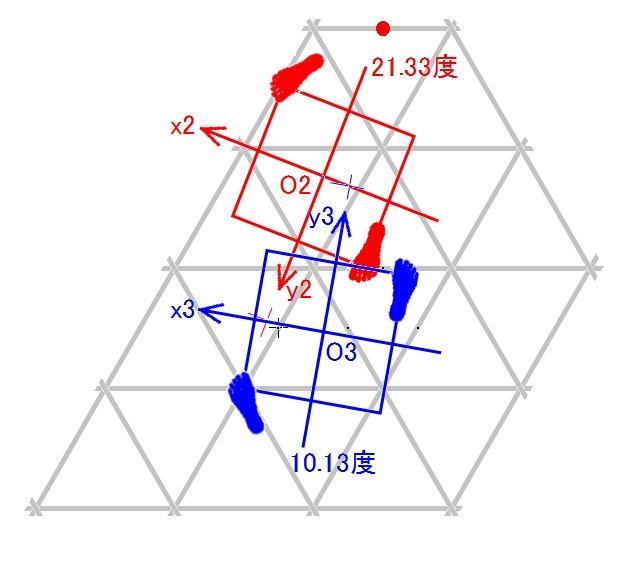
の
立
ち
位
置
の
攻
撃
技
の
届
き
| 敵が標的にする | 敵の攻撃技 | 私が標的にする | 私の攻撃技 | θ3 (度) |
ス テ | タ ス |
||||||||||
| 私の状態 (x1-y1-O1) |
私の身体部位 (x1a, y1a) (x2b, y2b) |
動き | エッヂ | 敵の姿勢 (x2-y2-O2) |
敵の身体部位 (x2a, y2a) (x1b, y1b) (x3b, y3b) |
動き | エッヂ | 時 | |||||||
| 胴 の 向 き |
状 態 番 号 |
活 用 形 |
x1 軸 の 向 き |
姿 勢 |
タイプ | 前足 | |||||||||
| 左 | 1 | 基 本 形 |
左 | レ の 字 立 ち |
アゴ | 連動式短前直打 | 右正拳 | AFS基本姿勢 | 左足 | 肋骨前足側下端前部 | 連動式短前直打 | 左正拳 | 迎撃 | 10.13 | 良 |
| 入 力 |
direction of x1 and x2 same(1) or opposite(-1)? | 1 |
| x1 of my part x1a=? | 0.08 | |
| y1 of my part y1a=? | 0.04 | |
| x2 of my part x2b=? | 0 | |
| y2 of my part y2b=? | 1.12 | |
| x2 of his part x2a=? | -0.20 | |
| y2 of his part y2a=? | -0.01 | |
| x1 of his home x1c= ? | -0.75 | |
| y1 of his home y1c/SQR(3)=? | 1.25 | |
| x2 of his home x2c=? | 0 | |
| angle of y1 tht1=? | 0 | |
| direction of x1 and x3 same(1) or opposite(-1)? | 1 | |
| x3 of my pole x3a=? | 0.5 | |
| y3 of my pole y3a=? | -0.5 | |
| x1 of my pole x1d=? | 0.25 | |
| y1 of my pole y1d/SQR(3)=? | -0.25 | |
| x3 of his part x3b=? | 0 | |
| angle of y3 tht3=? | ||
| 出 力 |
angle of -y2 tht2= | 21.33447 |
| x1 of his part x1b= | -0.5174014 | |
| y1 of his part y1b= | 1.019802 | |
| angle of y3 tht3= | 10.12687 | |
| x3 of his part x3b= | ||
| y3 of his part y3b= | 1.065111 | |
| x3 of O2 x3o= | 0.1981295 | |
| y3 of O2 y3o= | 1.094175 | |
| my pole his part distance= | 1.643038 |
| 凡 例 |
|
|
| 地 面 へ の 投 影 図 |
|
敵の左足と私の右足がぶつかっていないので、実行可能です。 |
| 敵 の 立 ち 位 置 |
|
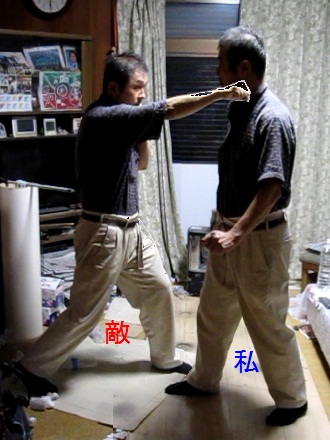
第1状態(胴の向き=左、レの字立ち)の私のアゴを敵が正拳連動式短前ストレート打ちで打ち抜いている様子。 |
| 私 の 攻 撃 技 の 届 き |
|
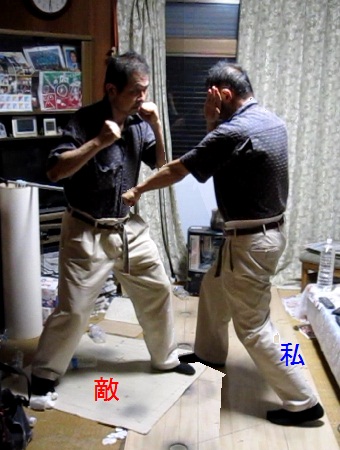
連動式短前ストレート打ちを開始する直前のAFS基本姿勢の敵の肋骨前足側下端前部に私が連動式短前ストレート打ちを当てている様子。 |
---
| デザイン例 | |
| レの字立ち | |
| AFS基本姿勢 | |
| 連動式短前直打 |